一条完整成长路径
串联开发板上手、AidLux 环境、模型部署和机器人应用。
Activity
Overview
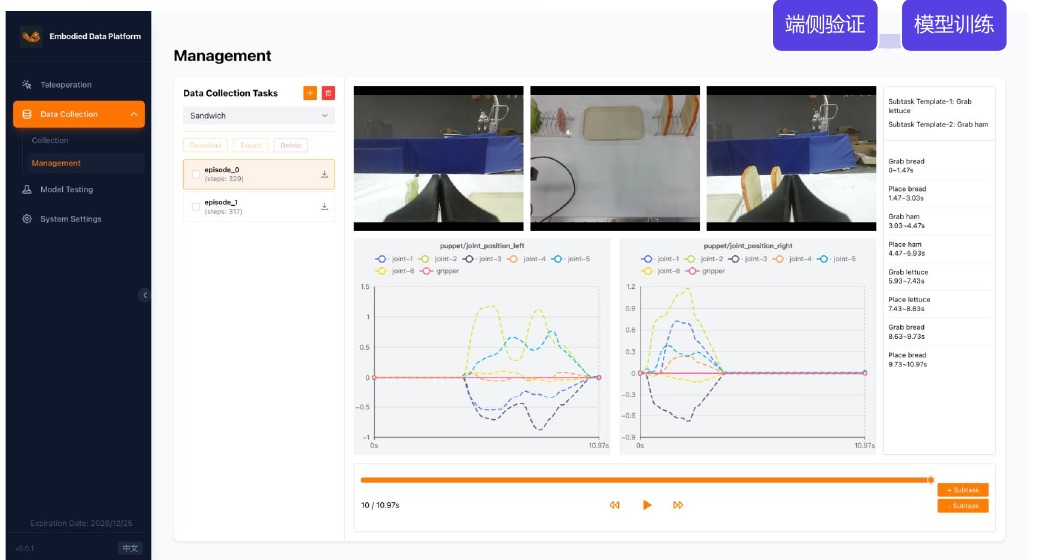
面向机器人与端侧 AI 开发者的系统化实践活动,从算力主控和开发环境开始,逐步完成模型部署、ROS 调试与机器人任务原型。
串联开发板上手、AidLux 环境、模型部署和机器人应用。
以感知、交互和控制任务组织开发过程。
通过文档、镜像、Demo 与技术支持完成复现。
Agenda
认识机器人算力平台,完成镜像、网络和基础外设配置。
完成模型获取、适配、推理运行和基础调优。
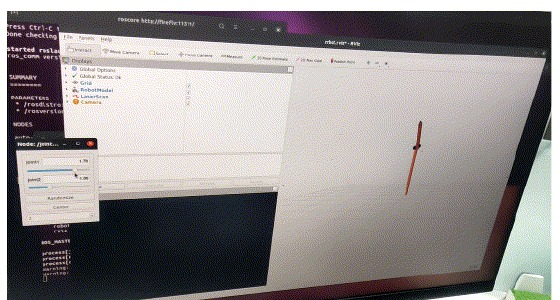
使用 ROS/RVIZ 开展感知、调试和任务开发。
组合系统、模型和设备能力完成机器人项目原型。
Participation
Resources